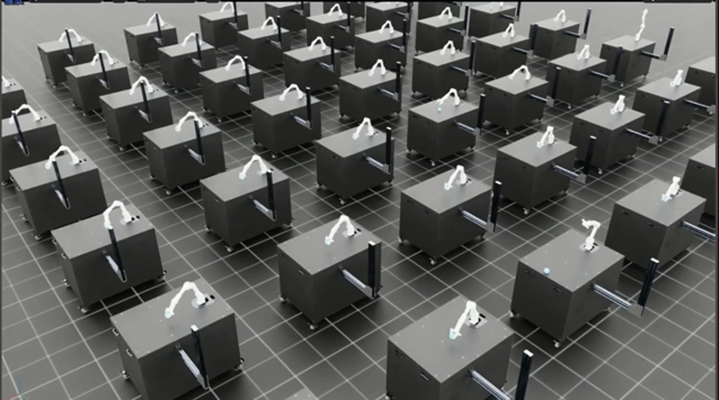
四足机器人搭载机械臂协同作业系统,以端到端学习建立视觉观测、本体轨迹信息至机械臂抓取动作的直接映射。研究融合几何约束的端到端抓取策略,结合深度视觉感知与抓取规划算法,实时估计目标物体与最优抓取位姿,实现四足平台上机械臂的...
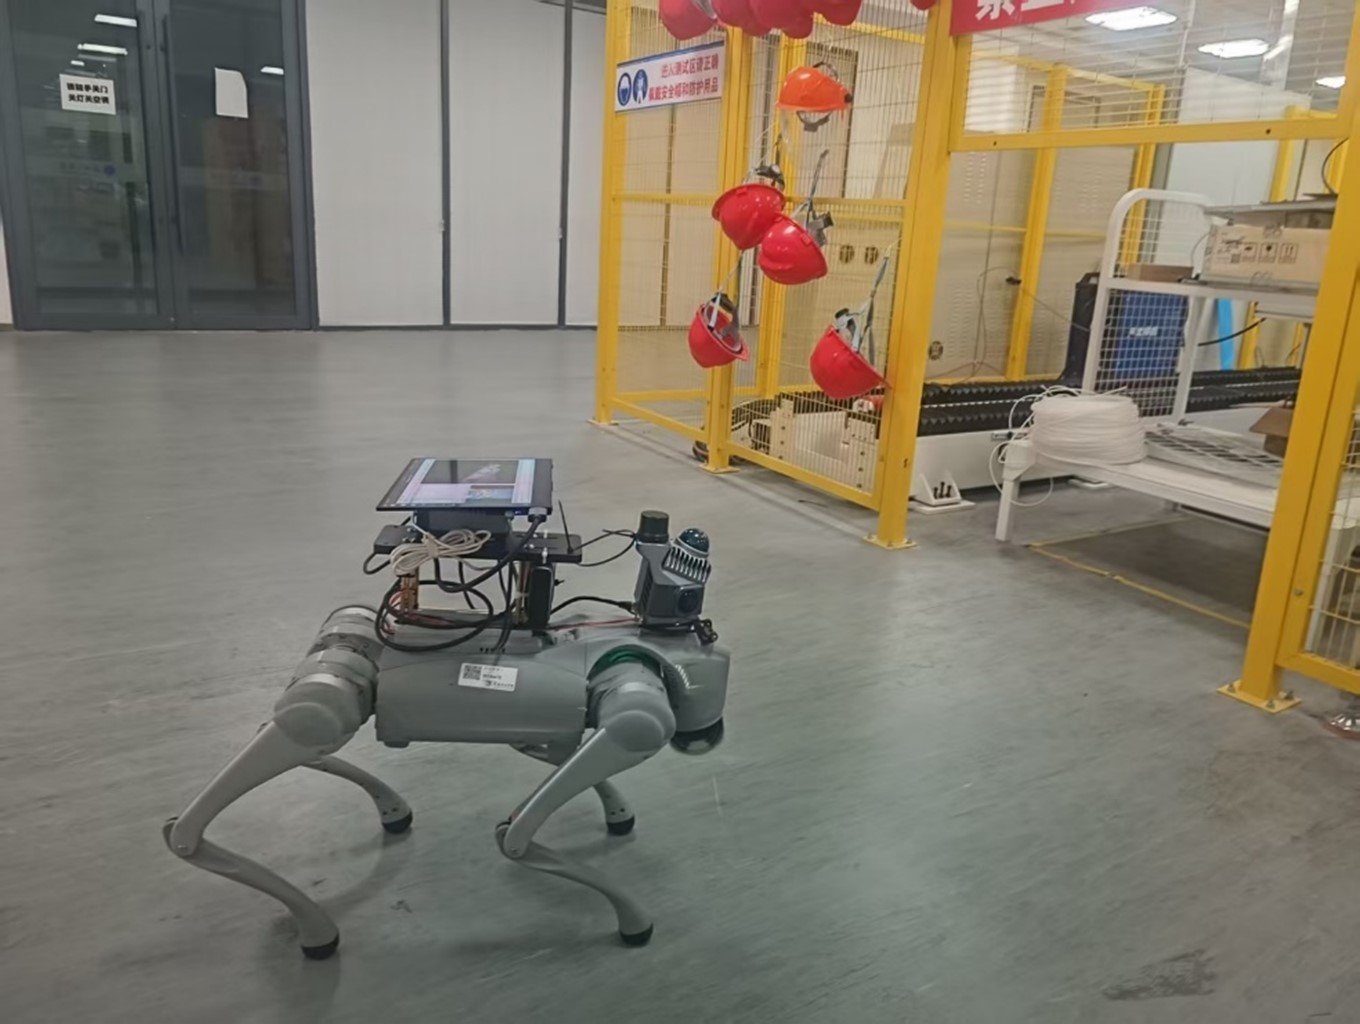
智能巡检机器人以四足机器人为本体,搭载 MetaCam EDU3D 激光扫描仪,采用GNSS–LiDAR–惯性–视觉多源融合里程计框架,通过误差状态迭代卡尔曼滤波(ESIKF)高效融合 GNSS RTK、IMU、LiDAR 与图像数据,实现高精度实时定位与三维地图同步...