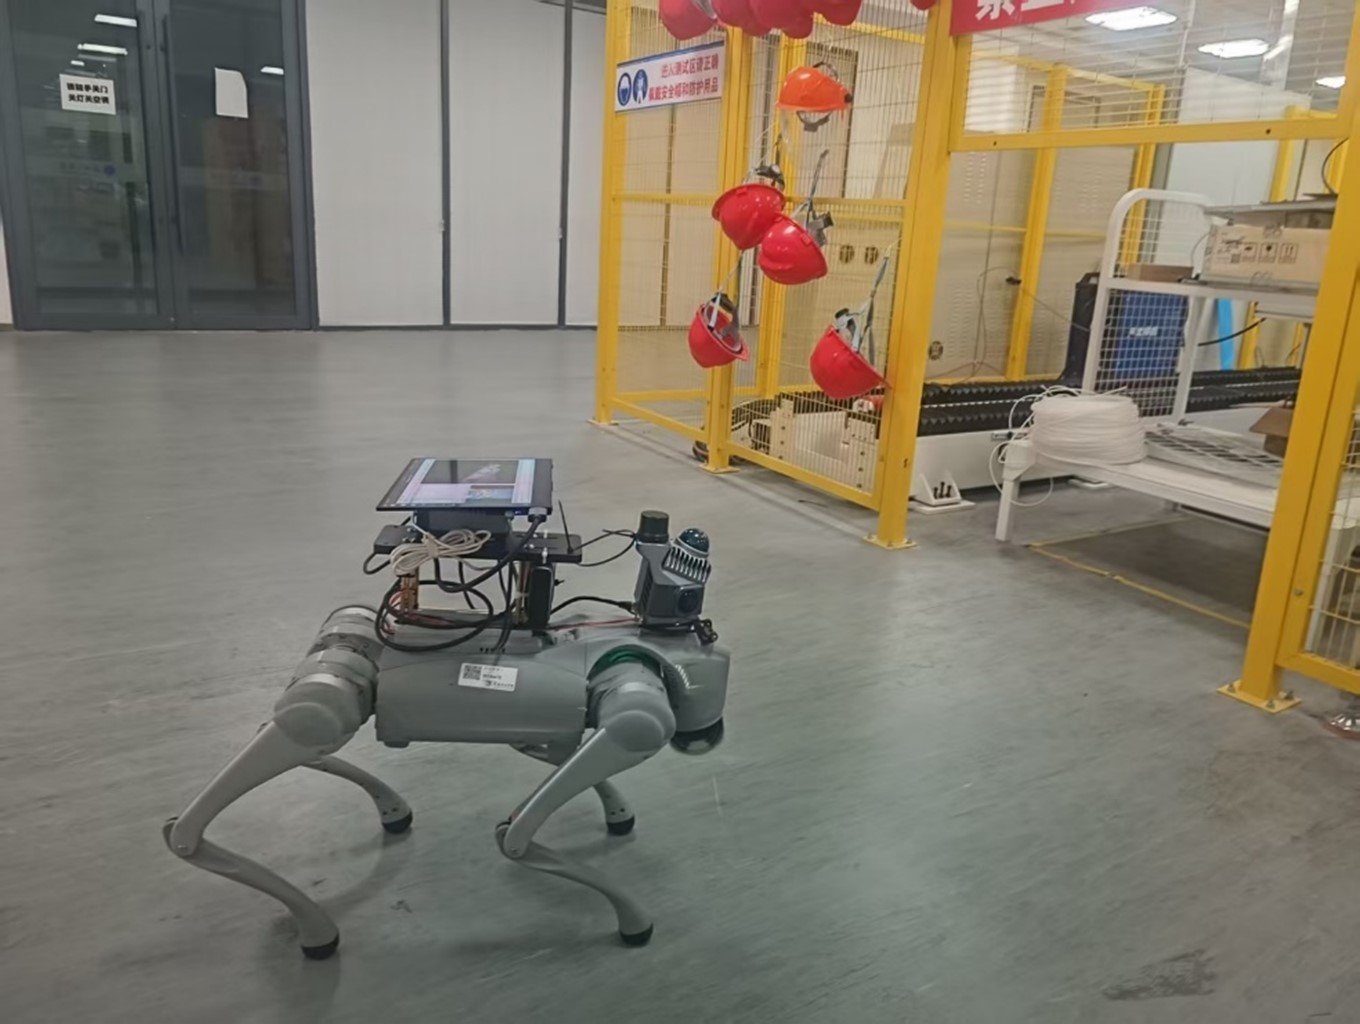
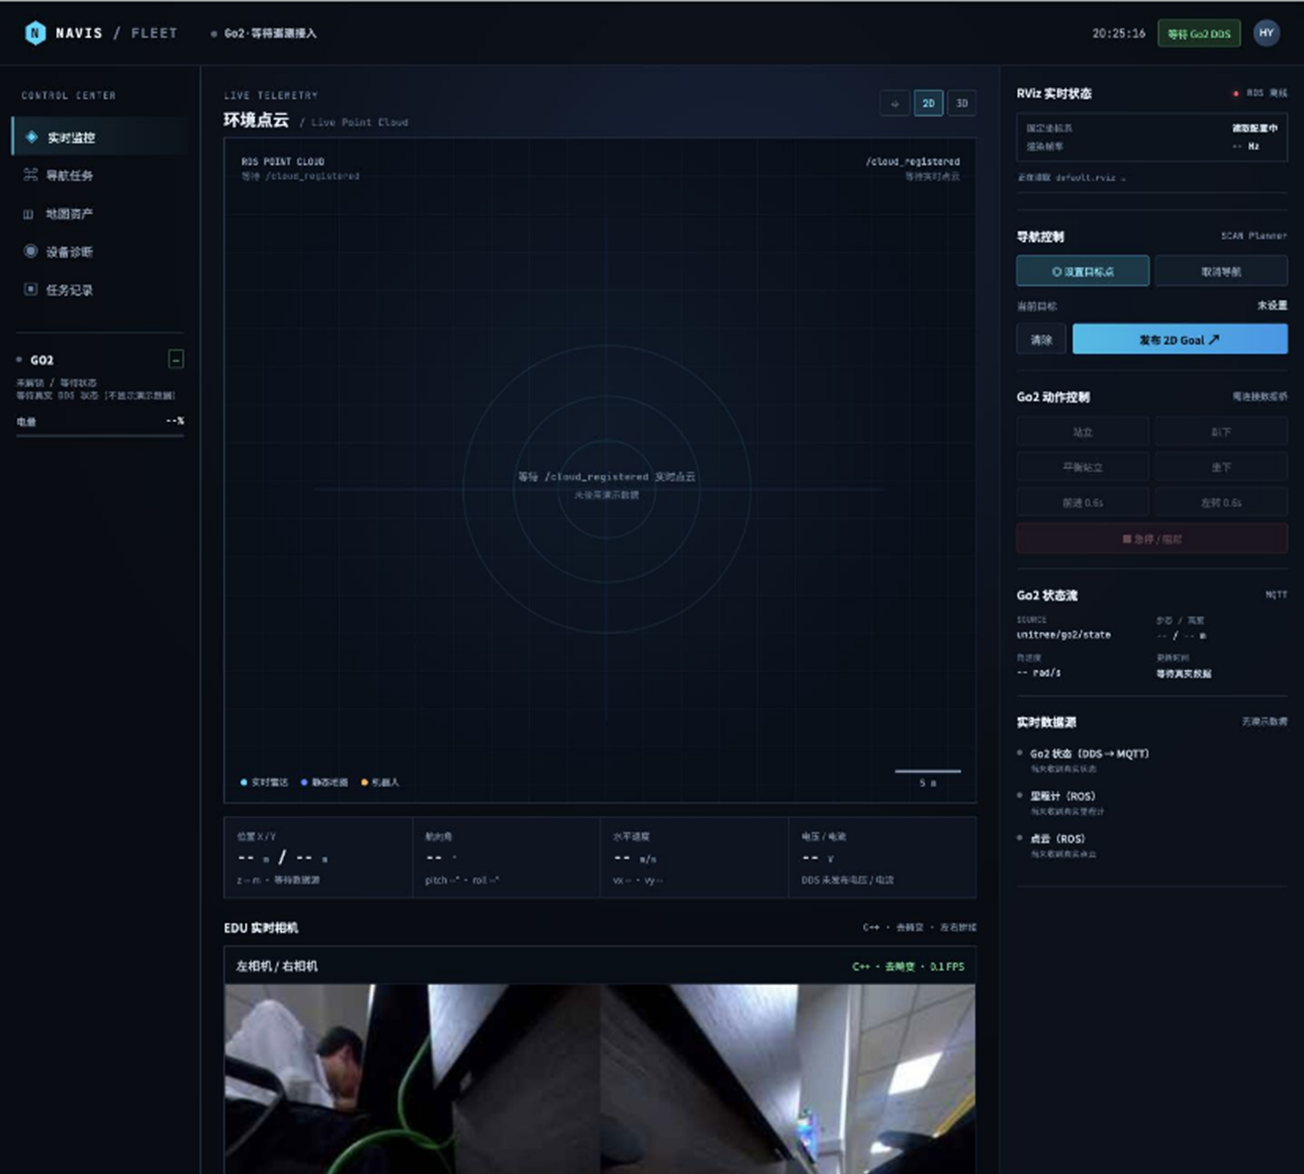
智能巡检机器人 发布时间:2026-10-21 分类:科研成果 阅读: 智能巡检机器人以四足机器人为本体,搭载 MetaCam EDU3D 激光扫描仪,采用GNSS–LiDAR–惯性–视觉多源融合里程计框架,通过误差状态迭代卡尔曼滤波(ESIKF)高效融合 GNSS RTK、IMU、LiDAR 与图像数据,实现高精度实时定位与三维地图同步构建;具备动态障碍物快速感知与主动规避能力,保障安全高效的导航与巡检任务。同时,配套自主开发的 Web 端平台,实现机器人运行状态与现场环境的实时可视化及远程遥控,提升人机协同与部署效率。 上一篇四足机器人+机械臂协同作业系统