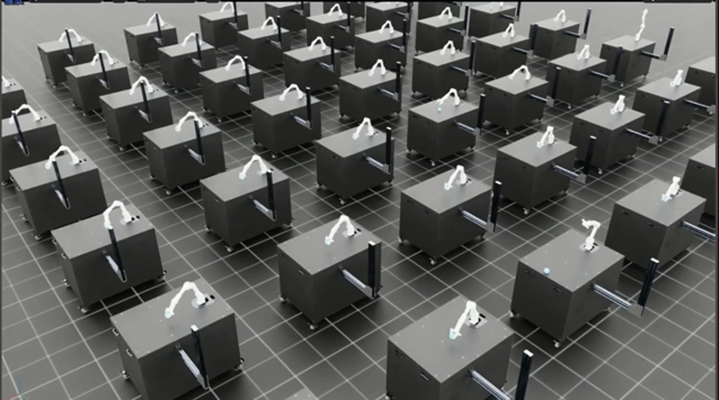
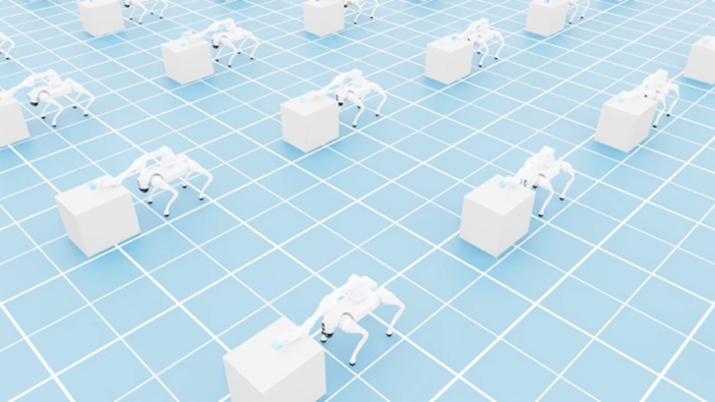
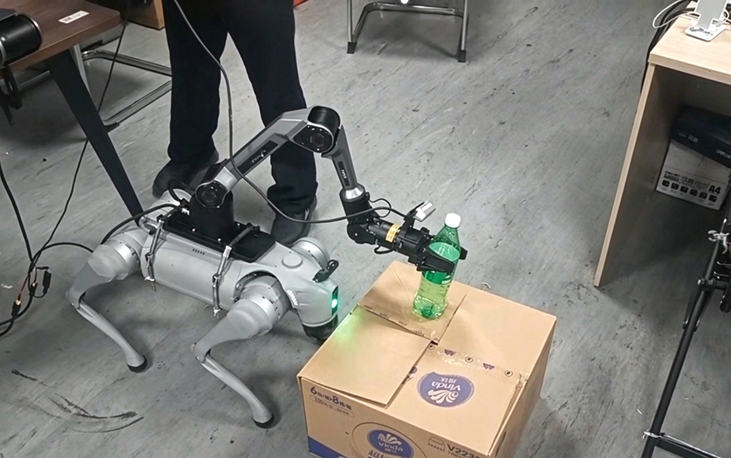
四足机器人+机械臂协同作业系统 发布时间:2026-10-21 分类:科研成果 阅读: 四足机器人搭载机械臂协同作业系统,以端到端学习建立视觉观测、本体轨迹信息至机械臂抓取动作的直接映射。研究融合几何约束的端到端抓取策略,结合深度视觉感知与抓取规划算法,实时估计目标物体与最优抓取位姿,实现四足平台上机械臂的稳定、高精度抓取;同时依托仿真集群环境完成多智能体协同训练,再迁移至实体机器人开展抓取任务验证。 下一篇智能巡检机器人